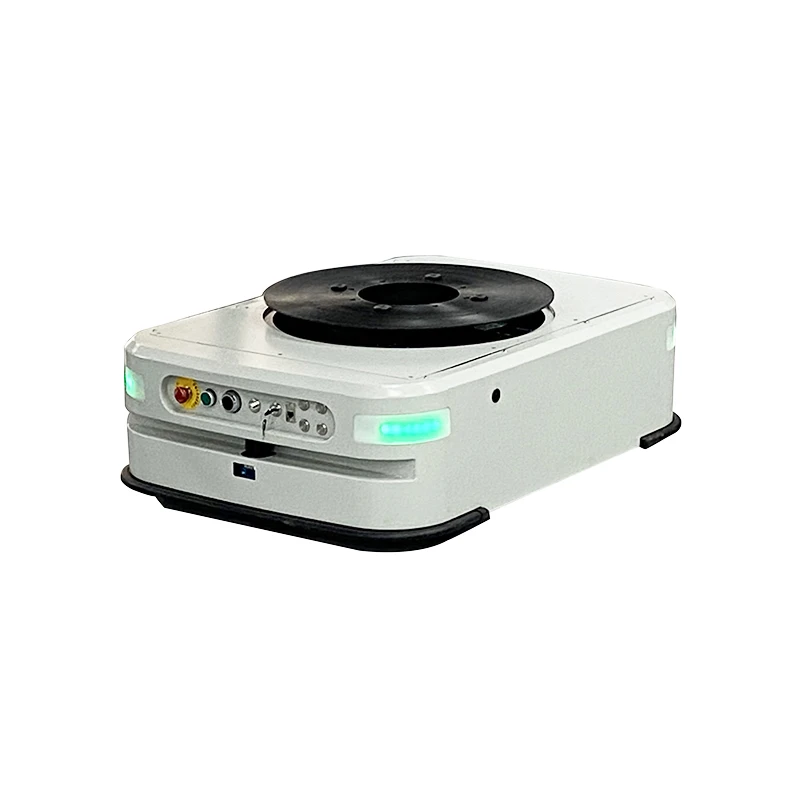
Il principio di base dell'AGV (veicolo a guida automatica) che determina la sua posizione attraverso la navigazione del codice QR è scansionare il codice QR a terra con una fotocamera e analizzare le informazioni per ottenere la posizione corrente.
Nello specifico, il sensore dell'AGV (solitamente una fotocamera e un processore) legge il codice QR posato a terra, restituisce la distanza tra il centro del sensore e il centro del codice QR e un angolo di deflessione. Queste informazioni vengono trasmesse al controller dell'AGV, che calcola la posizione dell'AGV sulla mappa in base a questi dati e genera istruzioni sul percorso di navigazione. La navigazione tramite codice QR è solitamente combinata con la navigazione inerziale per ottenere un posizionamento più accurato.
I vantaggi della navigazione con codice QR includono un uso flessibile e una posa o una modifica del percorso relativamente facili, ma gli svantaggi sono che il codice QR deve essere mantenuto regolarmente, soprattutto in siti complessi in cui potrebbe essere necessario sostituire frequentemente il codice QR, e ci sono elevati requisiti per la precisione e la durata del giroscopio. Inoltre, nell'area vuota tra i codici QR non sono presenti informazioni di riferimento e sono necessari altri sensori per correggere la deviazione.